
工业机器人焊接及自动控制实训系统
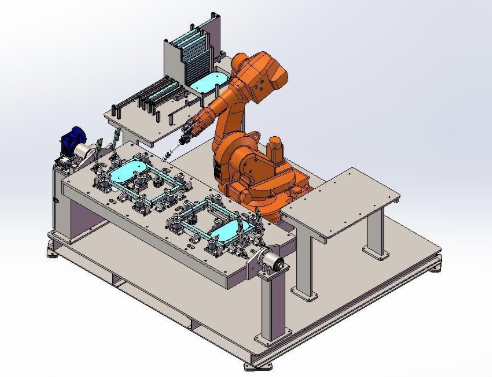
在制造业转型升级的大背景下,工业机器人焊接及自动控制实训系统已成为职业院校、技工院校及企业培训中心开展机器人焊接技术教学与实训的核心装备。该系统以6轴焊接机器人工作站为核心,配置了机器人专用焊机、焊接冷凝系统、氩气保护气、焊接变位台等配套装置,并通过PLC编程实现出料、上料、双面焊接、出料等工序的自动化控制。通过机器人搬运与焊接功能的灵活转换,结合分料台与自动焊接变位台的连贯动作,本系统真实模拟了机器人焊接与工业控制的全过程,是学习工业机器人焊接应用技术及自动化技术的绝佳载体。
本文将从技术参数、工艺流程、系统功能、配置清单等多个维度,全面解析这款工业机器人焊接及自动控制实训系统的教学价值与应用优势。
一、 系统技术参数
交流电源:三相AC 380V±10% 50Hz;
工作温度:-10~50℃;环境湿度:≤90%无水珠凝结;
整机功耗:≤10.0kVA;
设备尺寸:3500mm×3000mm×1850mm;
安全保护:具有接地保护、漏电保护、断电保护功能,安全性符合相关国家标准。
二、 系统工艺流程
焊接工件焊缝周围30mm内应无油、锈及污渍,且满足工件图纸尺寸公差要求。本机器人焊接实训系统的标准焊接工作流程如下:
准备工序:焊接工件按图纸要求备置。
安装工件:机器人自动将工件放进工位1,放置到工作台。
工件限位:夹紧装置自动夹紧工件,紧靠限位块。
机器人正面焊接:机器人从设定位置开始实现正面自动焊接。
机器人反面焊接:变位台开始变位,翻转到反面,机器人开始反面焊接。
工件卸装:焊接结束后机器人到工位2进行焊接作业,操作工进入工位1卸下工件。
循环作业:如此往复,实现连续生产。
三、 系统核心功能
为保证焊接质量和效率,本工业机器人焊接及自动控制实训系统配置了完善的自保护功能和弧焊数据库,主要功能如下:
原始路径再继续:焊接过程中发生气流量异常、焊丝用完或暂时停止时,排除故障后可调用“继续上次焊接”命令,机器人可从任意位置自动回到暂停位置继续焊接。
故障检测和预测:检测到报警后,从控制装置获取数据,推测故障部位并依次列出高概率故障点,显示部件更换顺序。可通过示教器现场查看,计算机定期分析运行数据,判断机器人状态是否正常并预警。
防碰撞功能:机器人焊枪与外部物体碰撞时可自动折回,保护焊枪和机器人本体。
专家数据库:通过设定必要焊接条件,系统自动完成排焊道和相应焊接参数调整。
焊枪摆动:支持SIN型、锯齿型、圆型、8字型、L型等摆焊模式,还可根据工件形状自定义摆焊,增大焊道宽度,提高焊接强度,保证焊道美观度。
状态显示:示教器可显示整个系统运行状态,包括程序运行状态、焊接参数变化、系统参数、机器人当前位置、执行历史记录、安全信号、报警记录等。
输入/输出文件:系统文件及示教程序可存储到控制柜内部存储卡,也可提取到外部设备,支持离线编程软件导入,便于系统备份与恢复。
四、 系统配置参数
1. 焊接工件描述
焊丝规格:Ф0.8/1.0/1.2mm
焊缝形式:平焊缝、角焊缝、半圆焊
保护气体:CO₂气体
工作方式:人工上下料,机器人自动焊接
2. 方案概述
本机器人焊接工作站由焊接机器人、焊接电源、机器人专用焊枪、焊接变位台及夹具、PLC及电气控制、安全防护围栏等部分组成。工件由人工放置在工装后,由机器人开始自动焊接。
3. 方案配置清单
序号 | 名称 | 数量 |
|---|---|---|
1 | 机器人系统 | 1套 |
1.1 | 机器人本体 | 1个 |
1.2 | 机器人控制柜 | 1个 |
1.3 | 彩色示教器 | 1个 |
1.4 | 系统电缆总成 | 1套 |
1.5 | 弧焊软件包 | 1套 |
2 | CO₂焊接电源 | 1套 |
2.1 | 焊接电源本体 | 1套 |
2.2 | 焊接电缆 | 1套 |
2.3 | 送丝机 | 1个 |
3 | 双位焊接变位台及自动夹紧系统 | 1套 |
4 | 自动化控制系统 | 1套 |
5 | 机器人专用焊枪 | 1套 |
6 | 防碰撞传感器 | 1套 |
7 | 电气控制及按钮站 | 2套 |
8 | 机器人底座 | 1套 |
9 | 系统设计、集成与编程 | 1次 |
10 | 现场调试与培训 | 1次 |
4. 系统易损易耗件清单
序号 | 名称 | 尺寸 | 库存 | 备注 |
|---|---|---|---|---|
1 | 导电咀 | Φ0.8-1.6 | 20 | 消耗品 |
2 | 焊枪喷嘴 | M20 | 10 | 消耗品 |
3 | 导丝管 | Φ0.8-1.6 | 5 | 消耗品 |
4 | 压丝轮 | Φ0.8-1.6 | 5 | 消耗品 |
五、 主要部件介绍
(一)机器人本体
本系统采用的六轴焊接机器人具有智能化功能,专为弧焊应用设计,重量轻、结构紧凑。采用先进伺服技术,动作速度快、控制精度高,可大幅减少操作员干预,提高弧焊机器人系统工作效率。
技术参数:
型号:ABB IRB1600-10/1.45,IRC5标准柜
手腕持重:10kg
最大臂展半径:1.45m
轴数:6轴
重复定位精度:0.05mm
防护等级:IP67
电源:200-600V,50-60Hz
功耗:0.58KW
机器人重量:250kg
路径定位精度:0.13mm
(二)机器人控制器柜
采用工控机技术的智能运动控制系统,全数字伺服模块为6个关节提供驱动电源。分布式硬件结构与精简指令集软件保证严格时序和任务执行。控制器体积小、能耗低,优化焊接运动,降低节拍时间,提高生产率。
(三)彩色示教器
大屏幕彩色LCD显示,操作与编程简单明了,支持在线焊接参数修改和故障自诊断显示,可切换中/英文显示。安装有dead-man开关,确保安全。菜单式操作,易学易用。
(四)送丝机
350型送丝机专为机器人焊接系统设计,体积小、重量轻。主要参数:送丝速度1-22mm/sec,焊丝直径Φ0.8-1.6mm,四轮驱动,铸铝机身,重量8.2kg。全数字化送丝控制,高精度速度调节,双弹簧压力臂调节,无需工具即可更换送丝轮。
(五)机器人专用焊枪
具有超长使用寿命、显著冷却效果、优异耐机械疲劳性能。额定电流310A(暂载率60%),冷却方式气冷,焊丝尺寸1.0-1.6mm,重量0.7kg。
(六)PLC电气控制及按钮站
采用PLC对机器人控制柜I/O进行控制,包括对机器人、焊接电源、送丝机构、变位机等的控制,检测压缩气体压力和保护气体压力,控制工作站启停。控制柜内继电器、三色灯、按钮、光电开关、气动元件等均为国际知名品牌产品。
(七)焊接电源
全数字控制,输入电压3相380Vac±25%,输入频率30-80Hz,输入容量8kVA,额定输出电流范围30-300A,支持CO₂/MAG/MMA焊接方法,焊丝直径φ0.8/1.2mm,支持机器人通讯,智能风冷,防护等级IP23S。
六、 安全控制系统配置
隔离护栏:总高1200mm,框架采用2mm厚灰色铝合金材料,网孔式护栏,带侧开门,左右推拉式,占地2600-2700mm×3100-3200mm。
安全标识:在隔离护栏、安全门、设备等显眼位置粘贴多种安全标识,实时提醒设备安全运行。
七、 装配桌配置
台身用方管焊接喷塑,台面用高密度中纤板,表面贴压防火板,耐腐蚀、防静电。
每台装配桌带一个220V电源插座。
带工学结合存储式工具柜,3层抽屉式。
尺寸:1400mm×700mm×780mm。
八、 系统配置清单
序号 | 物料名称 | 规格型号 | 单位 | 数量 |
|---|---|---|---|---|
1 | 工业机器人 | 6轴 | 套 | 1 |
2 | 焊接夹具 | 配套 | 套 | 1 |
3 | 机器人专用焊机 | / | 套 | 1 |
4 | 氩气 | 配套 | 套 | 1 |
5 | 焊接工件 | 配套 | 套 | 1 |
6 | 安全防护装置 | / | 套 | 1 |
7 | 装配桌 | / | 套 | 1 |
8 | 无油空压机 | 静音 | 套 | 1 |
9 | 资料光盘 | / | 套 | 1 |
10 | 实验指导书 | / | 套 | 1 |
九、 系统核心优势
真实工业级配置:采用ABB等国际知名品牌六轴焊接机器人,配合专业焊接电源与送丝系统,真实再现工业机器人焊接生产场景。
完整自动化流程:从出料、上料、双面焊接到出料,全流程PLC自动控制,体现焊接自动化控制系统精髓。
丰富焊接工艺库:内置专家数据库,支持多种摆焊模式,满足不同工件焊接需求。
完善安全防护:隔离护栏、安全门、防碰撞传感器等多重保护,确保机器人焊接实训安全。
开放式教学平台:支持示教编程与离线编程,学生可自主编写焊接程序,培养创新能力。
十、 典型实训项目
六轴焊接机器人示教与编程
焊接参数设置与工艺调试
平焊缝、角焊缝、半圆焊实操训练
机器人自动上下料与变位焊接
PLC与机器人协同控制编程
焊接质量检测与缺陷分析
焊接系统故障诊断与排除
 QQ客服1