
四轴运动控制实训装置
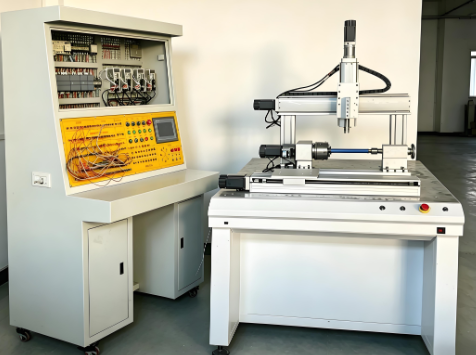
在现代智能制造教育体系中,四轴运动控制实训装置已成为培养学生掌握伺服驱动、PLC编程及多轴联动控制能力的核心设备。本文为您详细介绍一款模拟工业自动矫直机工作过程的四轴运动控制实训装置。该设备由电气控制柜、四轴工作平台以及PLC可编程控制器等部分组成,通过三维滑台与编码器反馈系统,真实还原工件矫直加工与非接触性测量场景,是各大专院校、技校及社会劳动就业培训中心开展机械制造、自动化、机电一体化等专业教学的理想选择。
通过本四轴运动控制实训装置的系统训练,学生将深刻理解伺服电机在运动控制领域的应用特性,掌握PLC控制伺服驱动系统的编程技能,为未来从事自动化控制系统创新设计奠定坚实基础。
一、四轴运动控制实训装置的核心组成
本四轴运动控制实训装置由电气控制柜与四轴工作平台两大部分构成,结构清晰,功能完备。
1. 电气控制柜主要组件
控制柜集成了工业自动化系统的标准元器件,包括组合开关、熔断器、断路器、继电器、接触器、开关电源、伺服驱动器、PLC、接线端子及走线槽等。具体配置如下:
PC机(用户自备)
继电器和接触器
交流伺服电机控制系统(含4套伺服驱动)
PLC主机及扩展模块
数字量输入输出模块
模拟量输入模块
模拟量输入输出模块
接插式控制面板,方便快速接线与调试
2. 四轴工作平台技术规格
X轴:移动范围0-500mm
Y轴:移动范围0-150mm,最大出力200N
Z轴:移动范围0-500mm
R轴:采用顶尖手动夹持方式,一端顶尖带动工件旋转,另一端顶尖配备1000线编码器,用于角度位置反馈
二、关键技术参数:精准与稳定的双重保障
选择一款优质的四轴运动控制实训装置,技术参数是衡量其教学价值的关键。本设备主要参数如下:
供电要求:单相三线AC220V 50Hz电源,适应大多数实验室环境
控制系统:西门子S7-1217C DC/DC/DC PLC 1台;数字量输入输出模块SM1223 1台;模拟量输入模块SM1231 1台;模拟量输入输出模块SM1234 1台
伺服驱动系统:采用东元JSDEP-15A伺服驱动器4台,具备转矩、速度、位置、点对点定位及混合模式切换功能,220V级
伺服电机:采用东元400W TSB07301C-2NT3-1伺服电机4台,每台均配有2500ppr增量式编码器,提供高分辨率位置反馈
机械传动机构:采用工业广泛应用的滚珠丝杠副运动机构,具有行走阻力小、运行平稳、精度高等特点。通过伺服电机驱动,可实现高精度定位和复杂轨迹运动控制
操作方式:通过控制柜各按钮,可实现X轴左右点动、Y轴前后点动、Z轴上下点动以及R轴角度运动
整体功率:≤1KVA,节能高效
工作台外形尺寸:1000×900×1500mm,结构紧凑
丝杠参数:直径33mm,导程10mm,导程角5度30分;扭矩计算依据T=(Fa×PH)/(2×π×效率),其中Fa=摩擦系数×M×G=0.003×9.8×500=14.7N,理论扭矩T≈24N·m
三、四轴运动控制实训装置的实训价值与适用场景
本四轴运动控制实训装置专为培养工业自动化人才而设计,适用于以下教学与培训场景:
机械制造与机械加工专业:通过模拟矫直加工过程,理解工件定位与形变补偿原理
自动化与机电一体化专业:掌握PLC与伺服驱动系统的集成编程方法
电气控制专业:学习伺服电机特性、编码器反馈、闭环控制等核心技术
社会劳动就业培训中心:开展面向企业岗位的技能强化训练
学生通过本装置的学习,能够系统掌握以下能力:
伺服电机在运动控制中的应用意识与选型知识
伺服电机特性(转矩、速度、位置模式)的深入理解
PLC控制伺服驱动系统的编程技能(含点动、定位、插补等)
为未来在未知领域自动控制系统的创新性设计奠定基础
 QQ客服1