
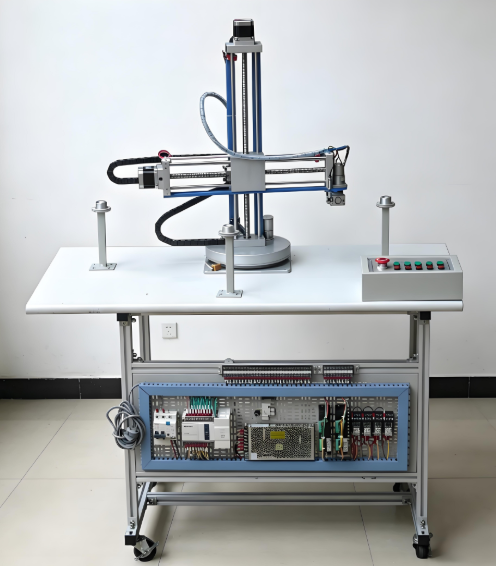
机械手教学模型
在现代工业自动化教育领域,机械手教学模型已成为连接理论与实操的核心教具。本文为您详细介绍一款仿实物注塑机结构的四自由度机械手教学模型,它不仅在外观和动作上与真实工业机械手高度一致,更是学习气动技术与PLC控制技术的理想设备。无论是用于独立的PLC实验室,还是作为气动实验台的副台,这款机械手教学模型都能出色完成上下、左右、旋转、抓紧等全套动作训练。
一、核心技术参数:奠定精准教学基础
一款优秀的机械手教学模型,其技术参数直接决定了教学效果的深度。本设备主要参数如下:
整体尺寸:800mm × 500mm × 1520mm,占地适中,适合各类实训室布局。
核心控制器:采用西门子SMART ST40 PLC主机,市场保有量大,编程资源丰富,便于学生掌握主流工业控制器的应用。
供电系统:输入AC220V,输出DC24V,安全可靠。
气源配置:标配小型空气压缩机,功率360W,公称容积10L,额定输出气压0.7MPa,完全满足气动执行机构的动力需求。
二、机械手教学模型的独特亮点:四大自由度的精密协同
本款机械手教学模型为四自由度工业机械手仿真模型,其创新设计与精良做工体现在以下方面:
完整的自由度体系:具备Z轴底盘旋转、Y轴手臂升降、X轴手臂伸缩、W轴抓手旋转抓取四个自由度的独立与联动控制,可模拟真实工业场景中复杂的抓取与搬运动作。
高精度传动机构:X轴与Y轴采用高精密滚珠丝杆配合高精密光杆导轨及直线轴承,确保机械手臂在垂直和水平移动时平稳无抖动,重复定位精度高。
优质材质与工艺:台面、竖轴及横轴均采用经氧化处理的铝型材,坚固耐用且美观防锈;电气基板采用不锈钢网孔板,方便学生进行安装、接线与检测。
步进电机精准驱动:X轴和Y轴由步进电机驱动,可实现0.9°细分控制,滚珠丝杆导程为5mm,水平最大旋转角度达300度,手臂每步位移准确度高达0.01mm,充分满足精密定位的教学需求。
底盘旋转精确定位:Z轴底盘采用减速直流电机传动,搭配光电传感器与码盘,实现水平旋转方向的精确闭环控制。
气动执行单元:机械手爪采用高精度气动手爪,响应迅速,抓取力可控,可快速准确地完成抓取与放开动作。
工业级组态监控:上位机支持通过OPC技术使用昆仑通态(MCGS)或组态王6.0软件,实时监控机械手状态并进行远程控制,让学生接触真实的工业SCADA系统。
便捷的接线系统:集成电缆连接系统采用专有多层接线板,接线端子为德国菲尼克斯品牌,安全可靠,便于维护。按钮均采用专用角片,立体感强,方便学生动手实践。
三、典型工作流程:再现工业自动化完整周期
该机械手教学模型可自动完成如下复杂过程,帮助学生直观理解顺序控制与状态转换:
开机复位 → Y轴下降 → 气爪张开 → 到位后抓取工件 → Y轴上升 → X轴回缩 → Z轴顺转 → W轴顺转 → Y轴下降 → X、Y、Z、W均到位后释放工件 → Y轴上升 → X轴伸出 → Z轴逆转 → W轴逆转 → 到位等待下次循环。
这一流程涵盖了多轴协调、气动执行、传感器反馈等关键知识点,是学习PLC顺序控制与气动技术的绝佳载体。
四、基本配置与模块化设计:满足多样化教学需求
本机械手教学模型采用可拆装式模块化结构,各部分清晰可分:
机械部件:底板采用工业组合型铝型材,旋转底座与罗盘为全铝结构,配合齿轮传动件、滚珠丝杠、光杠、异型铝材等,便于学生进行机械设计与装配实训。
气动部件:包含电磁阀、气动手爪、气管等标准气动元件,支持气动回路搭建与调试。
电气部件:搭载西门子CPU SMART 200、步进电机及驱动器、直流电机、单相漏电保护器、熔断器、开关电源、继电器、电感式接近开关、微型光电开关、行程开关、按钮、工程拖链及菲尼克斯集成接线系统。
上位机组态:采用工业OPC技术,配合组态王6.0,实现实时监控与双向控制。
五、十大实训项目:覆盖从基础到综合的全链路教学
本机械手教学模型可开展以下实训项目,完全满足高职院校、应用型本科及职业技能培训的需求:
PLC选型、硬件接线与安装实训
PLC基本指令及高级指令编程实训
步进电机应用技术实训
传感器应用实训(接近开关、光电开关、行程开关)
气动技术应用实训(电磁阀控制、气动回路设计)
开环位置控制实训
机械设计、装配与调试实训
三维双轴定位运动控制实训
组态技术实训(OPC通信、画面制作、变量关联)
电工技能实训(电路连接、故障排查)
 QQ客服1